Traduzido do inglês pela TechUpscale com ajuda de IA e verificado com o original. Ler o original em inglês
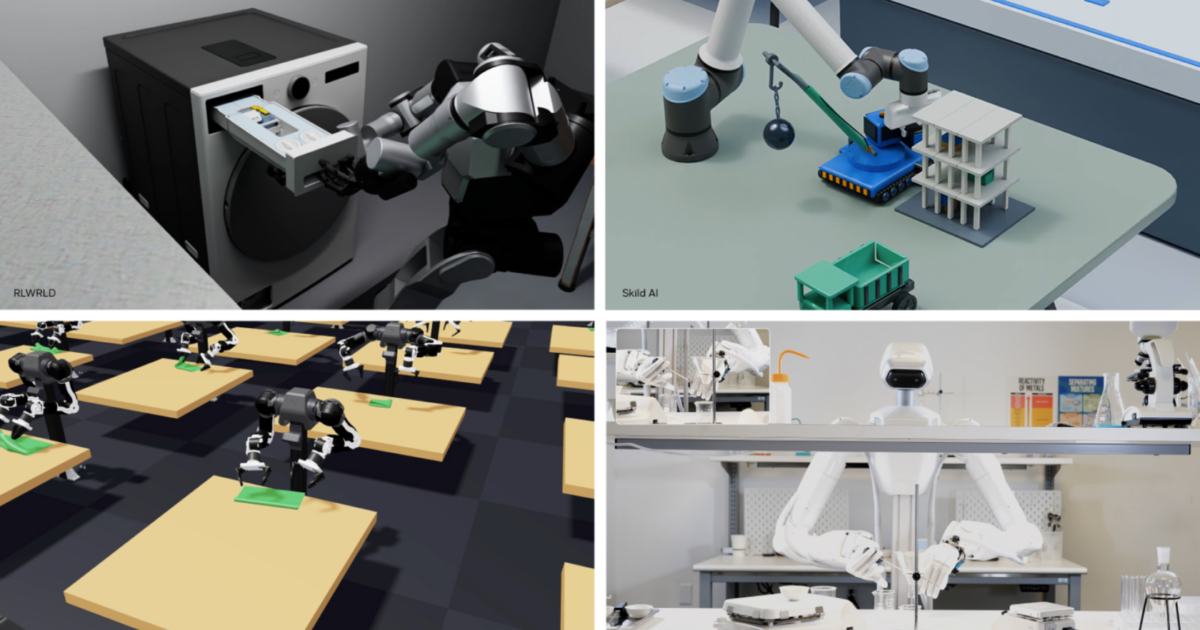
Na Conferência sobre Aprendizagem de Robôs em Austin, Texas, a NVIDIA apresentou tecnologias de robótica aberta, incluindo o modelo de ação mundial GR00T 2 e o Isaac Lab 3.0. Estas ferramentas visam ajudar investigadores a treinar robôs em tarefas de manipulação complexas utilizando simulação.
O que isto significa para o treino de robôs
A NVIDIA afirmou que o seu novo modelo de ação mundial de fronteira aberta GR00T 2 atingiu uma taxa de sucesso média de 71% em 50 tarefas com apenas uma demonstração por tarefa, que aumentou para 95% com cinco demonstrações. De acordo com a NVIDIA, o modelo completou 40 de 50 tarefas avaliadas pelo menos uma vez sem demonstrações específicas da tarefa.
A NVIDIA relatou que o GR00T 2 se classifica atualmente entre os três melhores modelos em todas as categorias de modelos de ação mundial e de linguagem visual para benchmarks como RoboCasa365, RoboLab, RoboDojo e MolmoSpaces. Empresas como Foxconn, Siemens e Nexuni estão a testar ou a avaliar o modelo para automatização de fábricas e manuseamento de roupa.
Atualizações do motor de simulação e física
A NVIDIA anunciou o lançamento do Isaac Lab 3.0, uma estrutura de aprendizagem de robôs de código aberto que permite aos investigadores utilizar agentes para configurar rapidamente ambientes de treino. De acordo com a NVIDIA, a estrutura atualizada apresenta uma integração mais estreita com o motor de física Newton para modelar objetos deformáveis como cabos e tecidos.
A NVIDIA afirmou que o Isaac Lab 3.0 com Newton alcançou até 2,5x o rendimento de treino do Isaac Lab 2.3 com PhysX num benchmark de manipulação destreza baseado em visão. Além disso, a Skild AI introduziu o STEEL, um novo solucionador de física de corpos rígidos construído sobre o Newton para acelerar o treino de robôs com o Isaac Lab.
Factos principais e de onde vêm
- O GR00T 2 alcançou uma taxa de sucesso média de 71% em 50 tarefas com uma demonstração, subindo para 95% com cinco.
Achieved 71% average success across 50 tasks with just one demonstration per task, increasing to 95% with five.
- O Isaac Lab 3.0 com Newton alcançou até 2,5x o rendimento de treino em comparação com o Isaac Lab 2.3 com PhysX.
Isaac Lab 3.0 with Newton achieved up to 2.5x the training throughput of Isaac Lab 2.3 with PhysX.
- O GR00T 2 completou 40 de 50 tarefas avaliadas pelo menos uma vez sem demonstrações específicas da tarefa.
Completed 40 of 50 evaluated tasks at least once without task-specific demonstrations.
A questão em aberto: Como é que diferentes solucionadores de física, como o Newton e o PhysX, afetarão a transferibilidade para o mundo real de tarefas complexas de manipulação de robôs?