Traducido del inglés por TechUpscale con ayuda de IA y verificado con el original. Leer el original en inglés
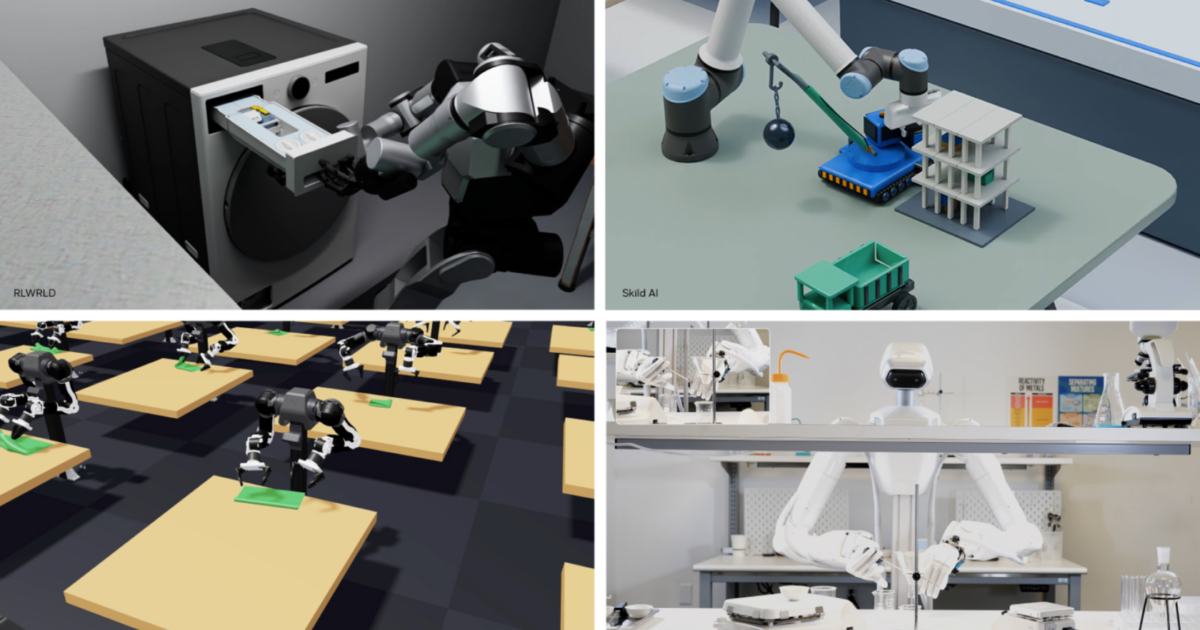
En la Conferencia sobre Aprendizaje de Robots en Austin, Texas, NVIDIA presentó tecnologías de robótica abierta, incluido el modelo de acción mundial GR00T 2 y e Isaac Lab 3.0. Estas herramientas tienen como objetivo ayudar a los investigadores a entrenar robots en tareas de manipulación compleja utilizando la simulación.
Lo que significa para el entrenamiento de robots
NVIDIA afirmó que su nuevo modelo de acción mundial de frontera abierta GR00T 2 logró una tasa de éxito promedio del 71% en 50 tareas con solo una demostración por tarea, la cual aumentó al 95% con cinco demostraciones. Según NVIDIA, el modelo completó 40 de 50 tareas evaluadas al menos una vez sin demostraciones específicas de la tarea.
NVIDIA informó que GR00T 2 se encuentra actualmente entre los tres mejores modelos en todas las categorías de modelos de acción de lenguaje visual y acción mundial para puntos de referencia como RoboCasa365, RoboLab, RoboDojo y MolmoSpaces. Empresas como Foxconn, Siemens y Nexuni están probando o evaluando el modelo para la automatización de fábricas y el manejo de ropa.
Actualizaciones del motor de simulación y física
NVIDIA anunció el lanzamiento de Isaac Lab 3.0, un marco de aprendizaje de robots de código abierto que permite a los investigadores utilizar agentes para configurar rápidamente entornos de entrenamiento. Según NVIDIA, el marco actualizado cuenta con una integración más estrecha con el motor de física Newton para modelar objetos deformables como cables y tela.
NVIDIA declaró que Isaac Lab 3.0 con Newton logró hasta 2.5 veces el rendimiento de entrenamiento de Isaac Lab 2.3 con PhysX en una prueba comparativa de manipulación hábil basada en visión. Además, Skild AI presentó STEEL, un nuevo solucionador de física de cuerpos rígidos construido sobre Newton para acelerar el entrenamiento de robots con Isaac Lab.
Datos clave y de dónde provienen
- GR00T 2 logró una tasa de éxito promedio del 71% en 50 tareas con una demostración, aumentando al 95% con cinco.
Achieved 71% average success across 50 tasks with just one demonstration per task, increasing to 95% with five.
- Isaac Lab 3.0 con Newton logró hasta 2.5 veces el rendimiento de entrenamiento en comparación con Isaac Lab 2.3 con PhysX.
Isaac Lab 3.0 with Newton achieved up to 2.5x the training throughput of Isaac Lab 2.3 with PhysX.
- GR00T 2 completó 40 de 50 tareas evaluadas al menos una vez sin demostraciones específicas de la tarea.
Completed 40 of 50 evaluated tasks at least once without task-specific demonstrations.
La pregunta abierta: ¿Cómo afectarán los diferentes solucionadores de física como Newton y PhysX a la transferibilidad al mundo real de las tareas complejas de manipulación de robots?