Traduit de l’anglais par TechUpscale à l’aide de l’IA et vérifié par rapport à l’original. Lire l’original en anglais
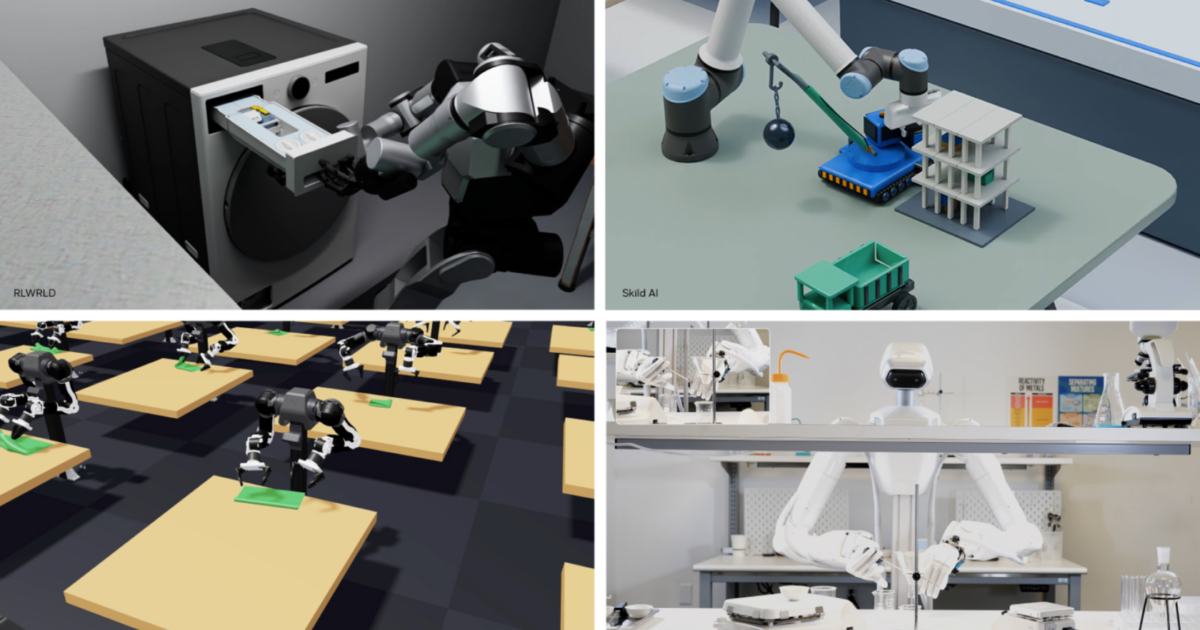
Lors de la Conference on Robot Learning à Austin, au Texas, NVIDIA a présenté des technologies de robotique ouverte, notamment le modèle d’action mondial GR00T 2 et Isaac Lab 3.0. Ces outils visent à aider les chercheurs à entraîner des robots à des tâches de manipulation complexes en utilisant la simulation.
Ce que cela signifie pour l’entraînement des robots
NVIDIA a déclaré que son nouveau modèle d’action mondial open frontier GR00T 2 a atteint un taux de réussite moyen de 71 % sur 50 tâches avec une seule démonstration par tâche, un chiffre qui passe à 95 % avec cinq démonstrations. Selon NVIDIA, le modèle a accompli 40 des 50 tâches évaluées au moins une fois sans démonstrations spécifiques à la tâche.
NVIDIA a indiqué que GR00T 2 se classe actuellement parmi les trois meilleurs modèles dans toutes les catégories de modèles d’action visuo-langagiers et d’action mondiaux pour des benchmarks tels que RoboCasa365, RoboLab, RoboDojo et MolmoSpaces. Des entreprises telles que Foxconn, Siemens et Nexuni testent ou évaluent le modèle pour l’automatisation des usines et la gestion du linge.
Mises à jour de la simulation et du moteur physique
NVIDIA a annoncé la sortie d’Isaac Lab 3.0, un cadre d’apprentissage robotique open source qui permet aux chercheurs d’utiliser des agents pour configurer rapidement des environnements d’entraînement. Selon NVIDIA, le cadre mis à jour présente une intégration plus étroite avec le moteur physique Newton pour modéliser des objets déformables tels que des câbles et du tissu.
NVIDIA a déclaré qu’Isaac Lab 3.0 avec Newton a atteint un débit d’entraînement jusqu’à 2,5 fois supérieur à celui d’Isaac Lab 2.3 avec PhysX dans un benchmark de manipulation dextre basée sur la vision. De plus, Skild AI a introduit STEEL, un nouveau solveur physique pour corps rigides construit sur Newton pour accélérer l’entraînement des robots avec Isaac Lab.
Faits clés et leur origine
- GR00T 2 a atteint un taux de réussite moyen de 71 % sur 50 tâches avec une démonstration, passant à 95 % avec cinq.
Achieved 71% average success across 50 tasks with just one demonstration per task, increasing to 95% with five.
- Isaac Lab 3.0 avec Newton a atteint un débit d’entraînement jusqu’à 2,5 fois supérieur à celui d’Isaac Lab 2.3 avec PhysX.
Isaac Lab 3.0 with Newton achieved up to 2.5x the training throughput of Isaac Lab 2.3 with PhysX.
- GR00T 2 a accompli 40 des 50 tâches évaluées au moins une fois sans démonstrations spécifiques à la tâche.
Completed 40 of 50 evaluated tasks at least once without task-specific demonstrations.
La question ouverte : Comment les différents solveurs physiques tels que Newton et PhysX impacteront-ils la transférabilité dans le monde réel des tâches de manipulation robotique complexes ?