تُرجم من الإنجليزية بواسطة TechUpscale بمساعدة الذكاء الاصطناعي، وتمت مراجعته مقابل النص الأصلي. اقرأ النص الأصلي بالإنجليزية
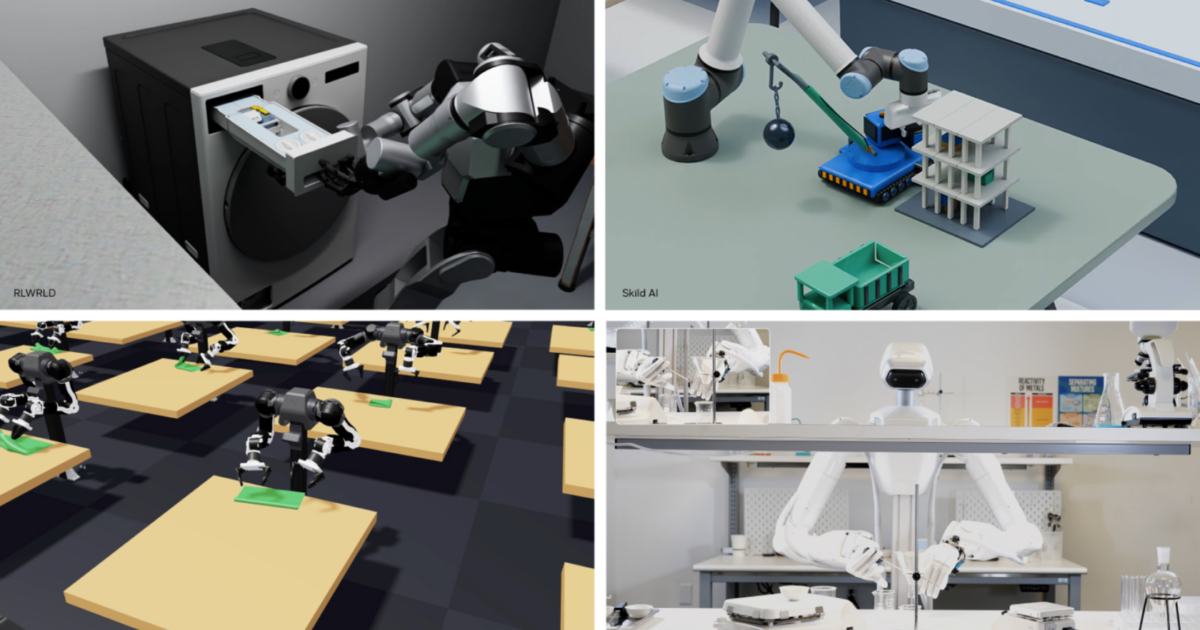
في مؤتمر تعلم الروبوتات في أوستن، تكساس، قدمت NVIDIA تقنيات روبوتات مفتوحة تشمل نموذج العمل العالمي GR00T 2 و Isaac Lab 3.0. تهدف هذه الأدوات إلى مساعدة الباحثين في تدريب الروبوتات على مهام التلاعب المعقدة باستخدام المحاكاة.
ما يعنيه ذلك لتدريب الروبوتات
صرحت NVIDIA بأن نموذجها العالمي المفتوح الجديد GR00T 2 حقق معدل نجاح متوسط بنسبة 71% عبر 50 مهمة مع عرض واحد فقط لكل مهمة، والذي ارتفع إلى 95% مع خمس عروض. ووفقاً لـ NVIDIA، أكمل النموذج 40 من أصل 50 مهمة مقيَّمة مرة واحدة على الأقل بدون عروض خاصة بالمهمة.
أفادت NVIDIA أن GR00T 2 يصنف حالياً بين أفضل ثلاثة نماذج عبر جميع فئات نماذج الرؤية واللغة والعمل والعمل العالمي لمعايير مثل RoboCasa365 و RoboLab و RoboDojo و MolmoSpaces. تختبر شركات مثل Foxconn و Siemens و Nexuni النموذج أو تقيمه لأتمتة المصانع ومعالجة غسيل الملابس.
تحديثات المحاكاة ومحرك الفيزياء
أعلنت NVIDIA عن إطلاق Isaac Lab 3.0، وهو إطار عمل مفتوح المصدر لتعلم الروبوتات يسمح للباحثين باستخدام الوكلاء لإعداد بيئات التدريب بسرعة. ووفقاً لـ NVIDIA، يتميز إطار العمل المُحدَّث بتكامل أوثق مع محرك الفيزياء Newton لنمذجة الأجسام القابلة للتشوه مثل الكابلات والأقمشة.
صرحت NVIDIA أن Isaac Lab 3.0 مع Newton حقق ما يصل إلى 2.5 ضعف إنتاجية التدريب لـ Isaac Lab 2.3 مع PhysX في معيار التلاعب المهاري القائم على الرؤية. بالإضافة إلى ذلك، قدمت Skild AI نموذج STEEL، وهو محلل فيزياء الأجسام الصلبة الجديد المبني على Newton تسريع تدريب الروبوتات باستخدام Isaac Lab.
الحقائق الرئيسية ومصادرها
- حقق GR00T 2 معدل نجاح متوسط بنسبة 71% عبر 50 مهمة مع عرض واحد، وارتفع إلى 95% مع خمسة.
Achieved 71% average success across 50 tasks with just one demonstration per task, increasing to 95% with five.
- حقق Isaac Lab 3.0 مع Newton ما يصل إلى 2.5 ضعف إنتاجية التدريب مقارنة بـ Isaac Lab 2.3 مع PhysX.
Isaac Lab 3.0 with Newton achieved up to 2.5x the training throughput of Isaac Lab 2.3 with PhysX.
- أكمل GR00T 2 عدد 40 من أصل 50 مهمة مقيَّمة مرة واحدة على الأقل بدون عروض خاصة بالمهمة.
Completed 40 of 50 evaluated tasks at least once without task-specific demonstrations.
السؤال المفتوح: كيف ستؤثر محركات الفيزياء المختلفة مثل Newton و PhysX على إمكانية نقل مهام التلاعب المعقدة للروبوتات إلى العالم الحقيقي؟